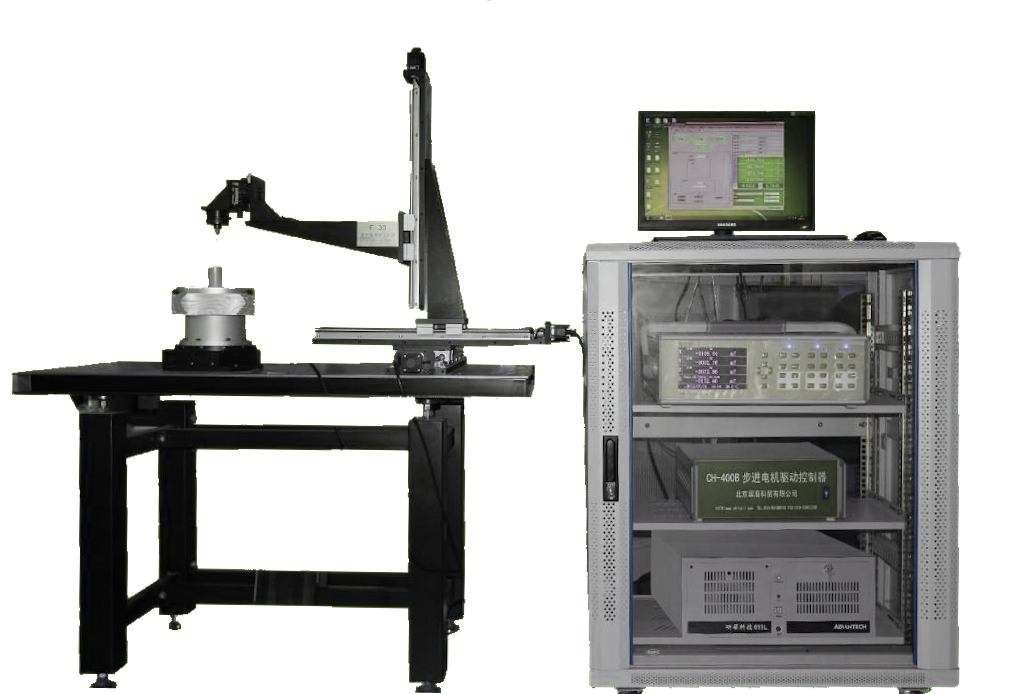
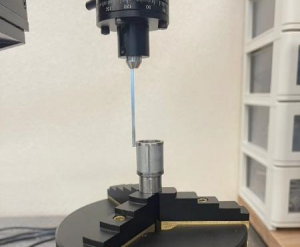
Система Magmapper-12 измеряет трехмерное распределение магнитных структур на поверхностях различных объектов, оценивает равномерность распределения поля. Система может использоваться для тестирования характеристик многополюсных магнитных колец, определения распределения магнитных полюсов N/S, а также измерения магнитных полей двигателей, сверхпроводящих магнитов, магнитов МРТ и других магнитных полей. Программное обеспечение поддерживает анализ параметров многополюсных колец (магнитные пики, положение, ширина полюса, площадь). Результаты измерений автоматически преобразуются в графики (1D, 2D, 3D), сохраняются в базе данных и доступны для печати. Система может применяться в аэрокосмической, оборонной и научно-исследовательской областях.
Особенности измерителя магнитного поля Magmapper-12
- Широкий диапазон измерений: Измеряемый объем – 200x200x200 мм (X,Y,Z) (возможно больше в зависимости конфигурации системы). Свободное перемещение по трем осям. При интеграции с поворотной платформой система становится 5-осевой. Точность позиционирования: разрешение 0.39 мкм, точность 10 мкм, повторяемость <5 мкм. Точность вращения: угловое разрешение <0.0002°, точность 0.01°, повторяемость <0.005°. Скорость движения регулируется в 64 ступени. Используемые приводы: шаговые/сервоприводы, линейные двигатели с оптическими линейками. Детальное распределение точек измерения в пространстве.
- Высокая точность измерений: Используется высокоточный цифровой гауссметр (1D или 3D) с микрозондами Холла (ɸ0.5мм для 1D, ɸ1.2мм для 2D/3D). Точность 1D: ±0.05% от показания ±0.005. Точность 3D: ±0.10% от показания ±0.005.
- Автоматизация и цифровизация: Управление и сбор данных в реальном времени осуществляются компьютером. Программное обеспечение позволяет проектировать схемы измерений. Ввод пользователем параметров объекта запускает полностью автоматический процесс измерения с записью и сохранением данных. Система генерирует графики и протоколы измерений. Поддерживается работа с векторными анализаторами цепей (VNA) для частотных измерений
- Гибкая конфигурация: Линейная 3D платформа и поворотная платформа конфигурируются для выполнения различных методик измерений. Функционал ПО может быть расширен по требованию Заказчика для обеспечения полностью автоматического измерения без оператора.
Конфигурация маппера Magmapper-12 включает: Персональный компьютер с управляющим ПО, высокоточный гауссметр (1D или 3D), измерительный зонд, электронный блок управления многокоординатным перемещением и контроллер позиционирующей платформы. Система состоит из блока сбора данных (гауссметр, зонд) и блока перемещения (электронный блок, контроллер, позиционирующий стол). Программное обеспечение ПК отправляет команды контроллеру, который управляет приводами осей стола. Параметры стола (размер, длина хода осей, количество осей) настраиваются пользователем для сканирования по различным траекториям и углам.
Ручное управление
Позиционирующий стол перемещает зонд в заданные координаты. После стабилизации значение поля считывается через ПО. Режим для точечных измерений. Разрешение позиционирования до микрометров.
Управление по траектории (Flow control)
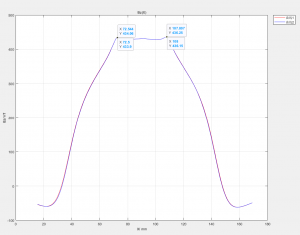
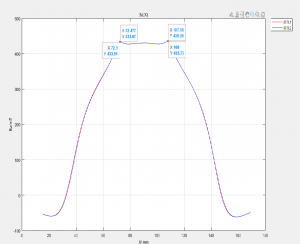
Стол перемещает зонд по заданной траектории с указанным шагом и количеством шагов, измеряя поле в каждой точке. Режим для измерения распределения поля вдоль линии в плоскости с построением графика.
Режим сканирования
Задается размер области сканирования и интервал между точками. Сканирование выполняется по S-образной траектории. Поддерживаются режимы: точечное сканирование, непрерывное сканирование (быстрее, больше точек данных) и импульсное сканирование. Возможно сканирование горизонтальных и вертикальных плоскостей.
Трехмерная визуализация пространственного магнитного поля
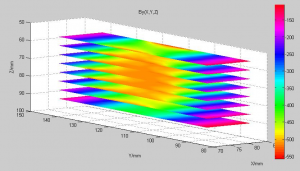
Добавление перемещения по третьей оси (Z) к плоскостному 2D-сканированию позволяет последовательно сканировать серию параллельных плоскостей (с заданным шагом, например, 1 мм). На основе полученных данных система строится объемная (3D) картина распределения магнитного поля.
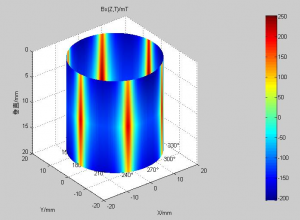
Магнитное поле цилиндрической поверхности
Зонд устанавливается на безопасной высоте. Стол перемещает зонд по заданной траектории (шаг, количество шагов), выполняя измерения напряженности поля на цилиндрической поверхности по периметру.